本网讯(文/图 李函)为进一步拓宽师生学术视野,追踪汽车列车主动安全控制领域国际前沿,促进学科科研与人才培养高质量发展,2026年10月20日,加拿大安大略理工大学终身教授、楚天学者、av影片
客座教授何宇平应邀莅临av影片
,在av影片
综合实验楼3204职工之家开展题为《Design of Autonomous Heavy Vehicles:An Al-driven Decision-making, Motion-planning and Tracking-control Scheme》的专题学术报告。本次报告会由av影片
王保华院长主持,av影片
车辆相关专业教师、全体硕士研究生及外籍留学生共同到场聆听学习。
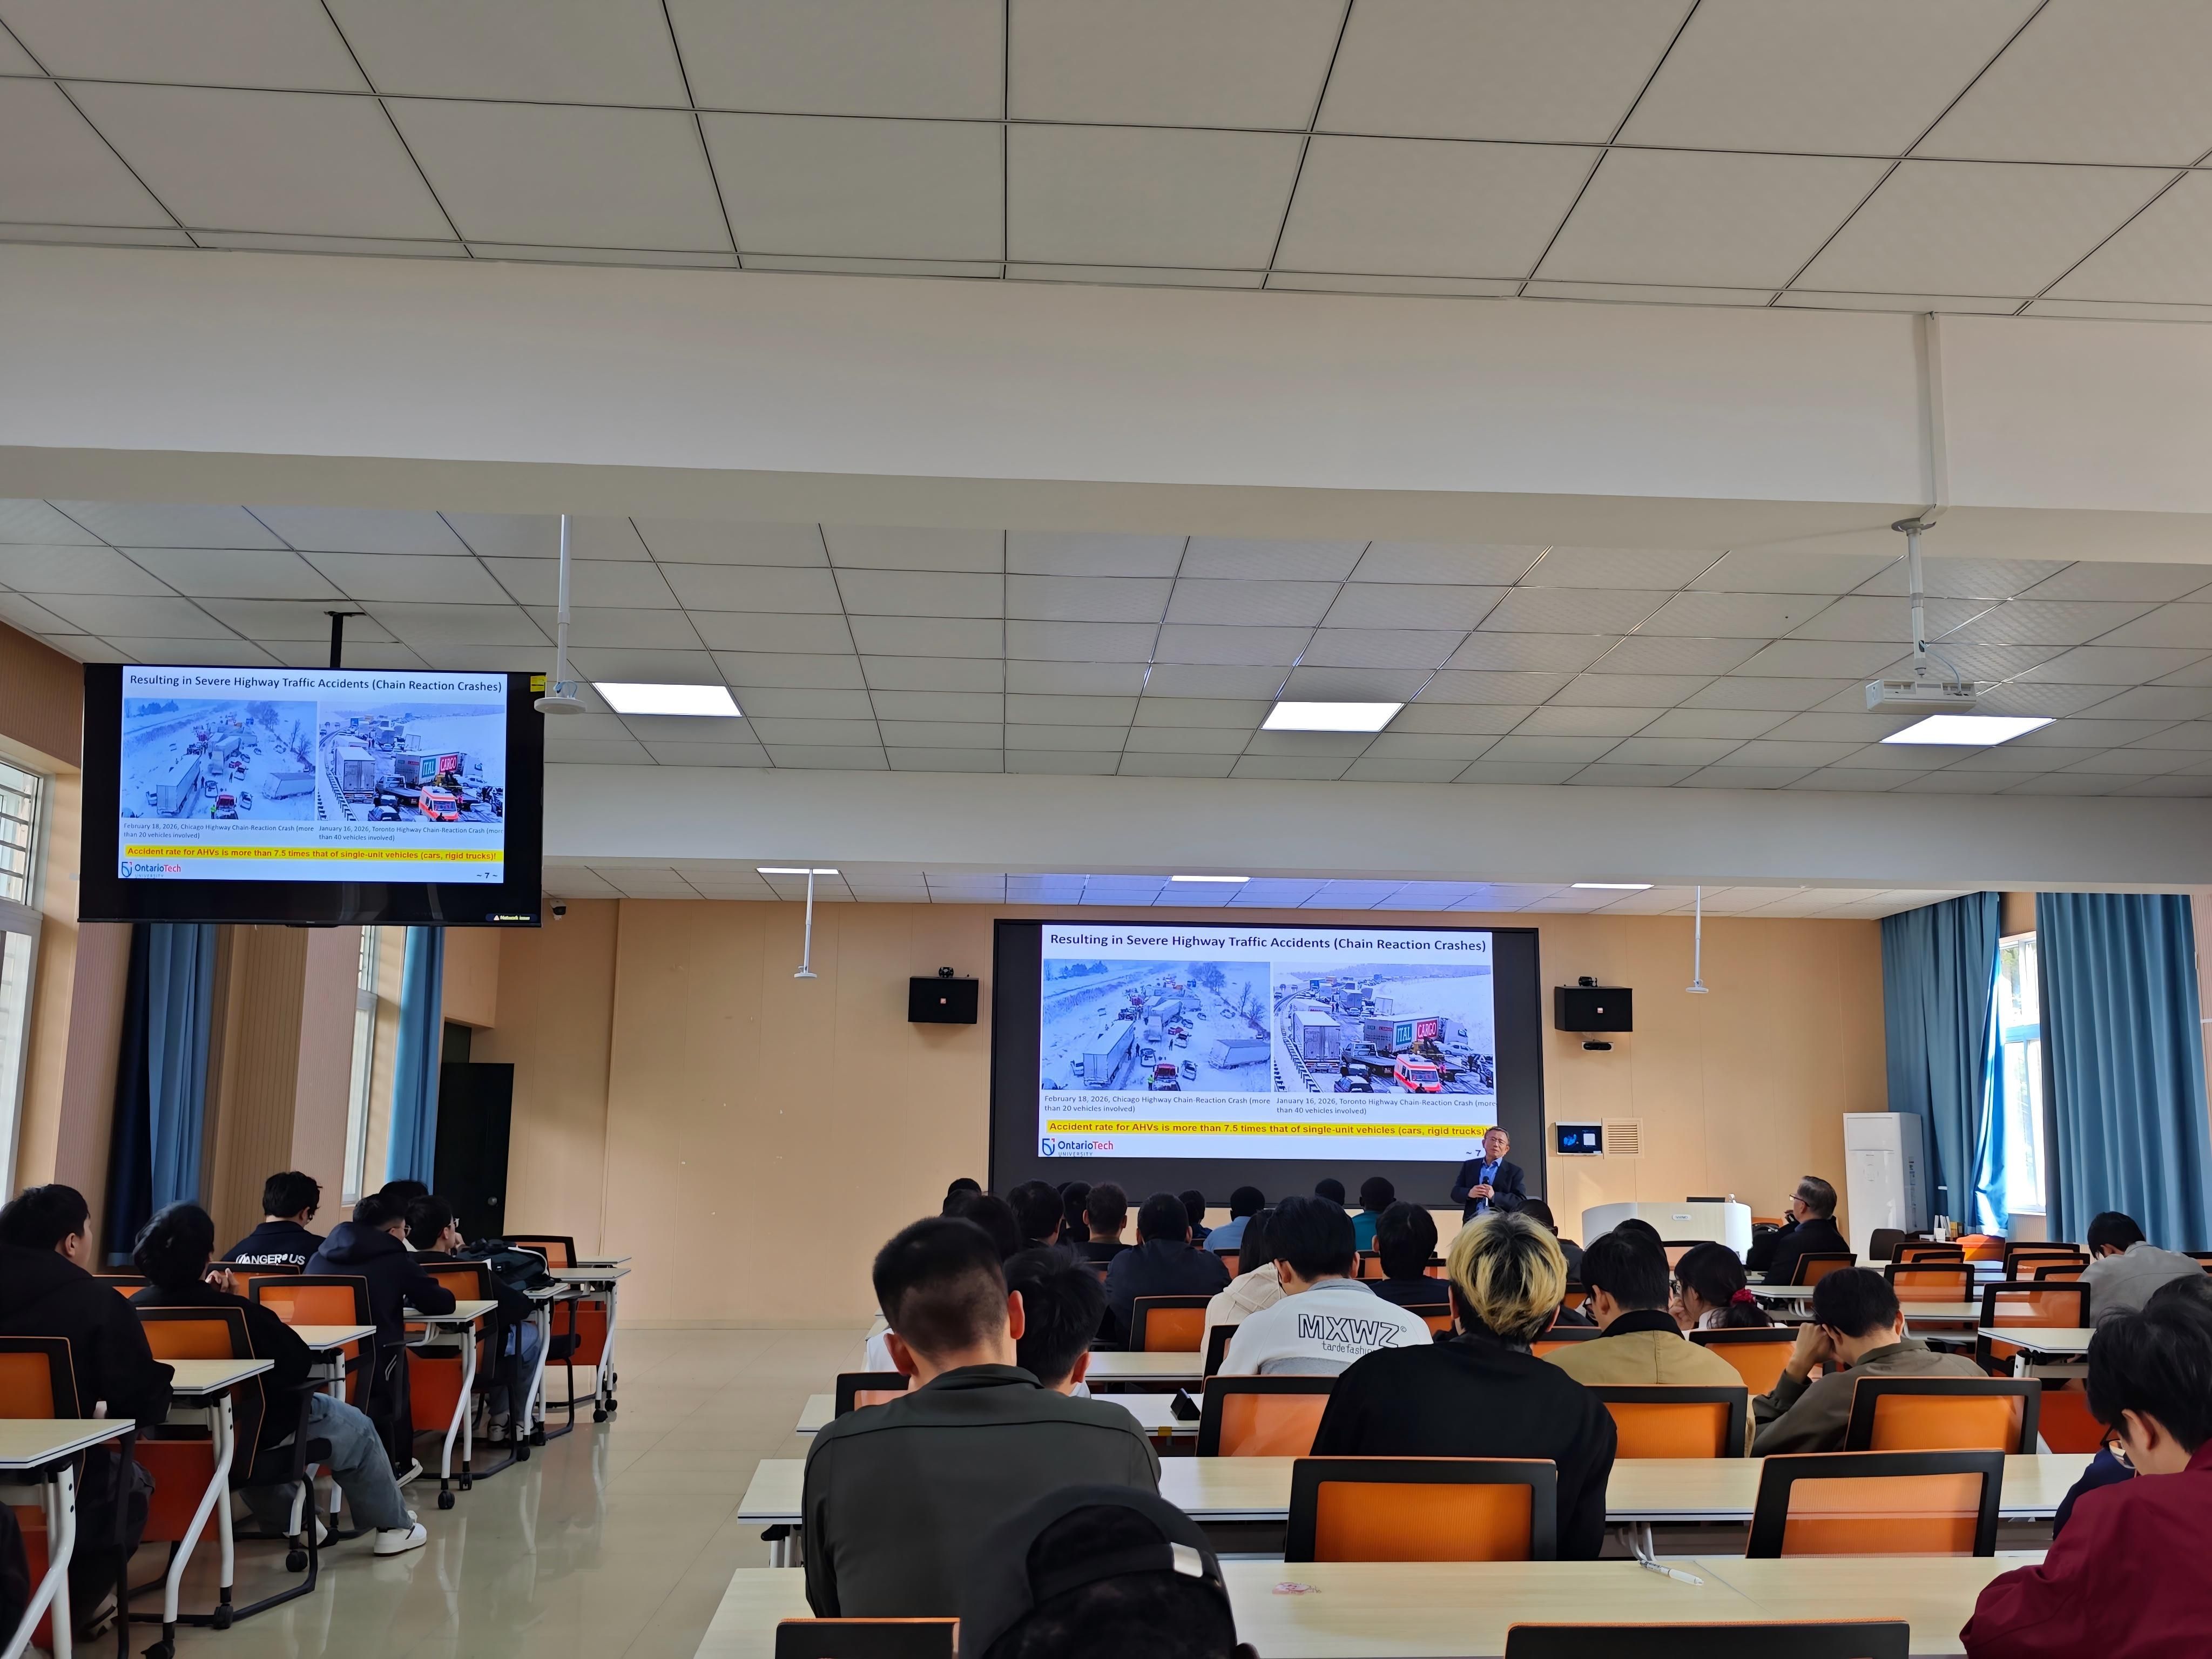
报告会上,王保华院长对何宇平教授的到来表示热烈欢迎,并简要介绍了何宇平教授的学术履历与科研成果,希望参会师生珍惜本次交流机会,积极学习国际前沿研究思路,启发科研创新灵感。
何宇平教授结合自身多年科研积累,从汽车列车发展与安全痛点切入,系统讲解铰接车辆动力学基础建模方法,剖析铰接车辆与单体乘用车动力学核心差异,分析模型不确定性、外部扰动带来的各类控制难题。围绕汽车列车主动安全关键控制技术,详细阐述防折叠防甩尾、抗侧翻预警干预、制动与转向协同控制、状态观测与参数辨识等核心技术方案,对比不同控制策略的优势与局限。同时分享国际铰接车辆主动安全领域最新研究进展、实车测试与仿真验证工程案例,剖析传感器、执行器、成本等工程落地现实瓶颈,介绍其课题组相关项目研究成果。面向智能化发展大背景,何宇平教授展望汽车列车主动安全未来发展方向,分析多传感器融合、车联网技术带来的新机遇,并为研究生梳理可供探索的研究方向与潜在选题。
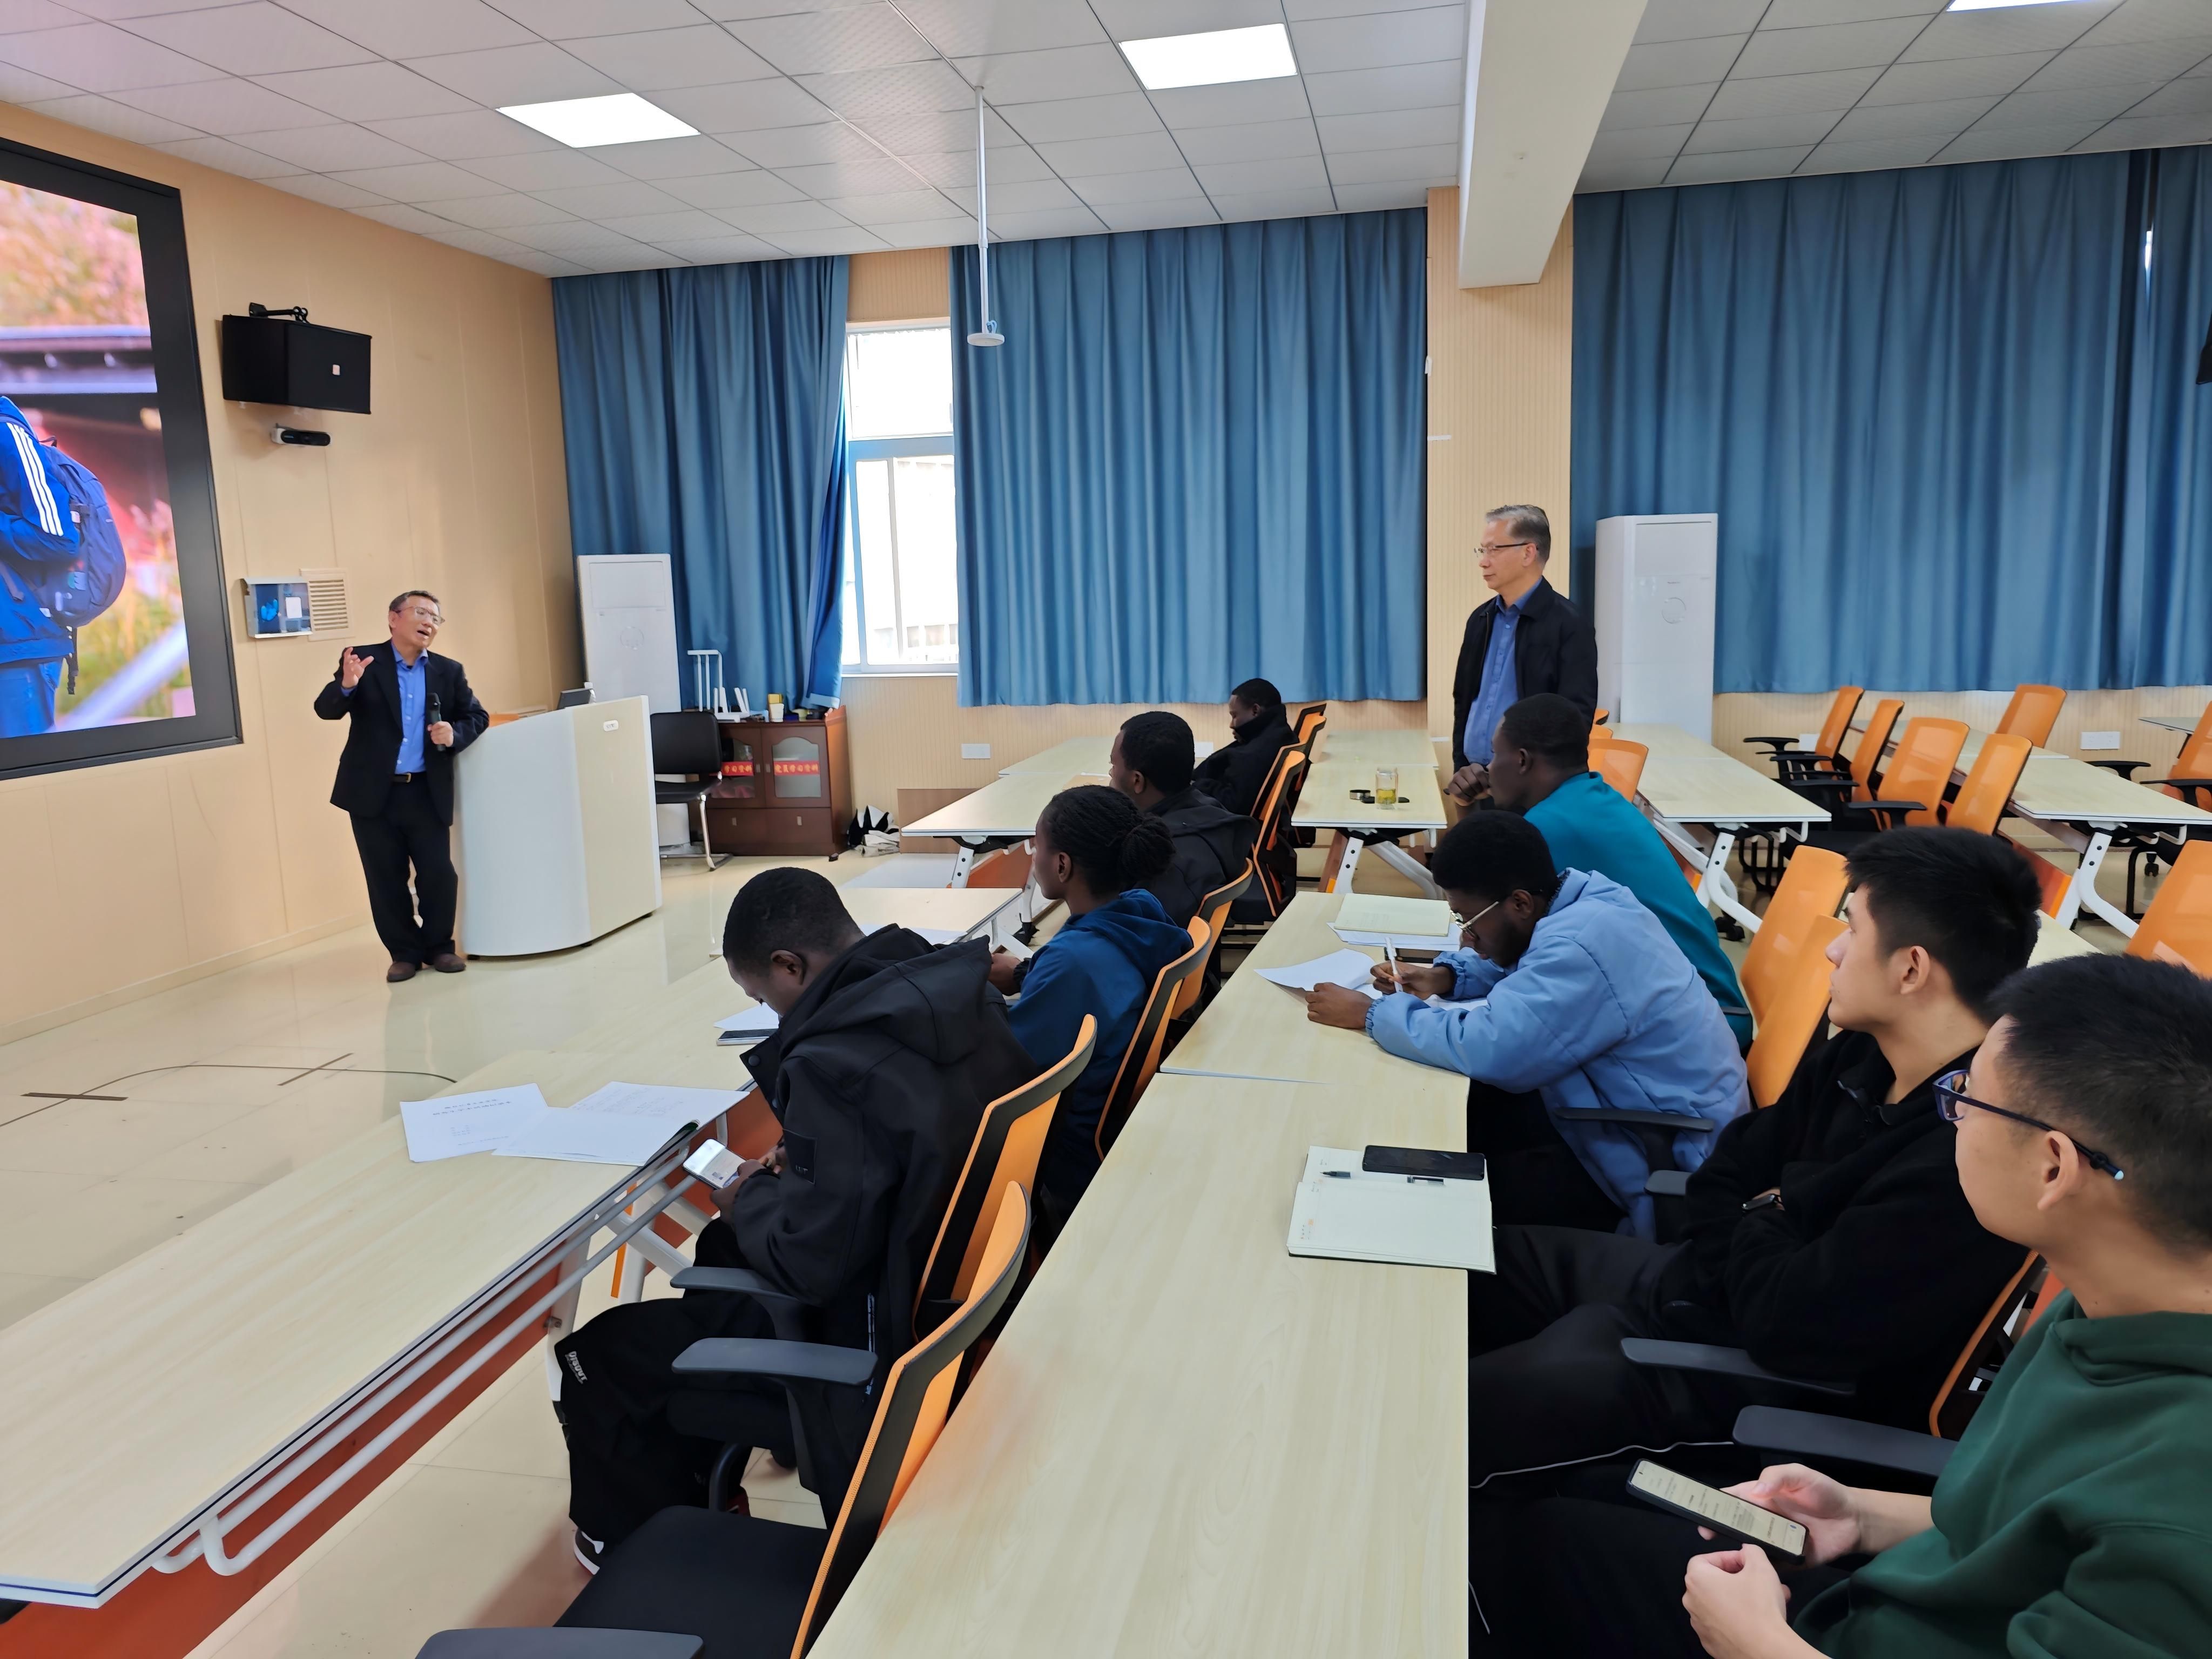
整场报告内容详实,理论与工程实践紧密结合,将国际前沿研究成果与车辆工程实际问题相结合,为在场师生带来一场高水平的学术盛宴。报告结束后的交流问答环节会场气氛热烈,在场研究生踊跃举手,围绕动力学建模、控制算法设计、工程应用难点、课题选题方向等问题积极提问,何宇平教授逐一细致解答,与师生开展充分深入的学术研讨。
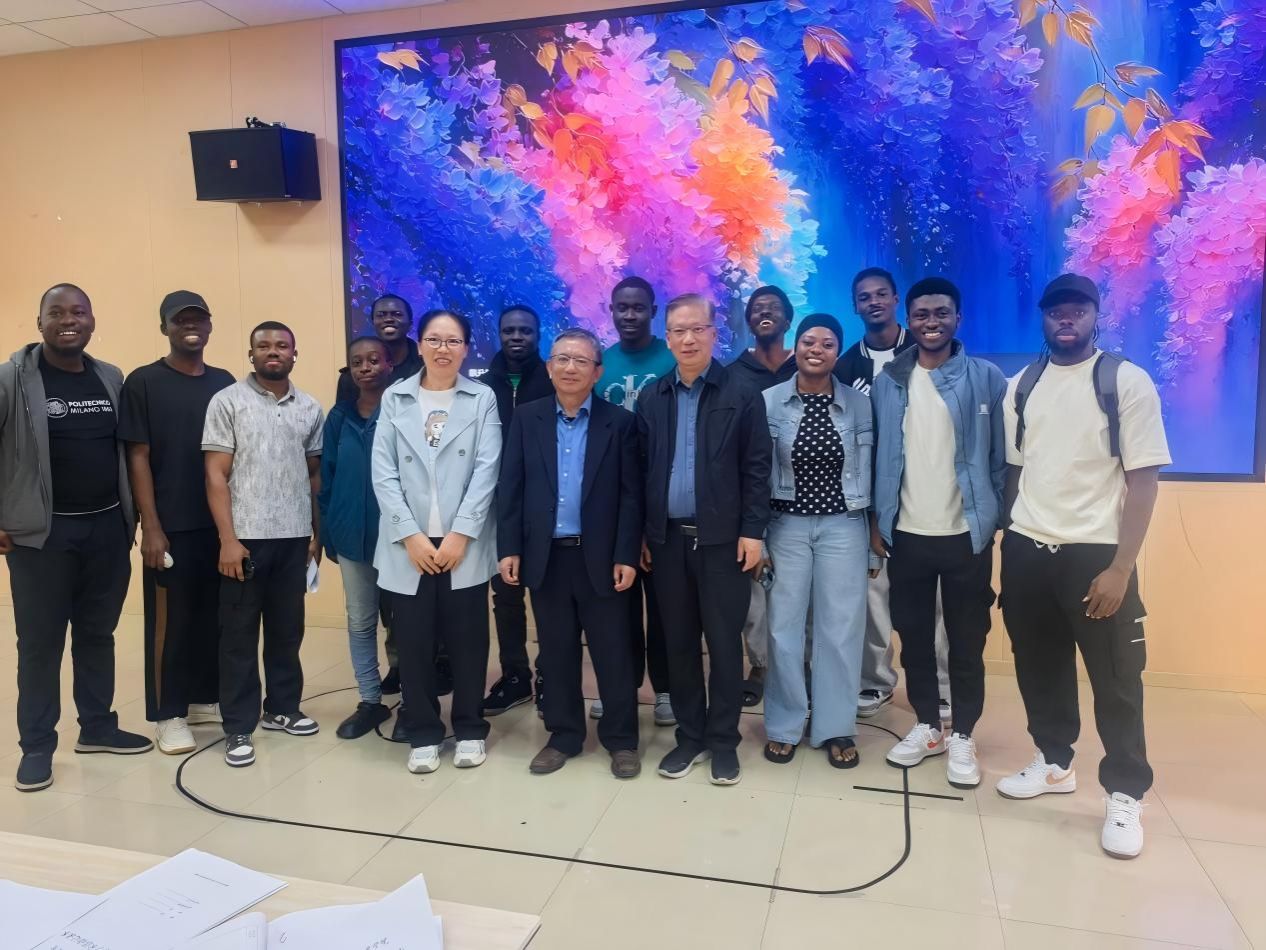
交流环节尾声,外籍留学生集体上前,主动邀请何宇平教授合影留念,记录本次难得的学术交流瞬间。
此次学术报告搭建起良好的学术交流平台,帮助av影片
师生及时了解汽车列车主动安全控制领域国际前沿动态,拓宽科研思路,对推动av影片
车辆工程学科建设、提升研究生科研创新能力具有积极促进作用。
(审核:王保华)